微信公众号
山东省智能感知芯片与系统重点实验室

海洋压力监测在深海探测与水下装备应用中具有重要价值,传统柔性压力传感器在高静水压环境下易受机电噪声干扰,难以兼顾高灵敏度与宽压力量程,制约了其在水下复杂场景的实际应用。针对这一瓶颈问题,山东省智能感知芯片与系统重点实验室李俊漾副教授、温琦教授团队,联合厦门大学高立波教授团队提出了一种基于微柱阵列结构的柔性离子型压力传感器,为海洋压力监测提供了全新高性能传感解决方案,充分验证了离子电容式传感器在复杂水下环境中的应用潜力。相关研究成果以“Highly Sensitive Flexible Iontronic Pressure Sensor for Marine Pressure Monitoring”为题发表在IEEE Electron Device Letters上,实验室硕士研究生王宇航、李吉昊为共同第一作者。
该柔性离子压力传感器采用三层复合结构:柔性TPU基底、丝网印刷银电极,以及掺有六方氮化硼(h-BN)和离子液体的离子薄膜构成;图6(a) 水母机器人在舒张状态和收缩状态。(b) 水母机器人上升时的电容响应。(c) 水母机器人下降时的电容响应。研究通过二次印刷在薄膜表面构筑高度约34 μm的微柱阵列结构(见图1c、图2c)。微柱结构可有效拓宽压缩空间,结合h-BN的离子泵效应,协同提升传感器的电容响应灵敏度。
性能测试结果表明:该传感器在空气中呈现分段式优异传感性能,于低压段40–200 kPa和中高压段200–800 kPa两大压力区间,灵敏度分别可达到14.02 kPa⁻¹和7.61 kPa⁻¹,对应线性度R²高达0.9956和0.9849;在水中同样保持稳定优异性能,水下灵敏度为9.60 kPa⁻¹,线性度0.9901(见图2b、图4b)。该传感器具备超高微弱压力检测能力,可精准识别低至2 cm微小水深波动带来的压力变化,且在5.5米深水况下依然表现出稳定一致的电容响应(见图4c、图5b)。为验证其水下长期工作可靠性,团队完成了25天持续浸水浸泡实验与2000次压力循环耐久测试,结果显示性能几乎无衰减、无性能漂移,充分验证了器件封装结构的高鲁棒性与环境适应性(见图4d、图4f)。研究进一步开展水下实景工程验证,将传感器贴附于仿生水母机器人的弧形侧壁,成功实时监测机器人上浮与下潜过程中的深度变化,同时依托电容响应清晰分辨机器人的舒张与收缩的运动状态(见图6)。系列实测结果充分证实了该柔性离子压力传感器在自主水下航行器、潜水装备及海洋生物观测平台中的广阔应用前景。
论文链接:
https://doi.org/10.1109/LED.2024.3474909
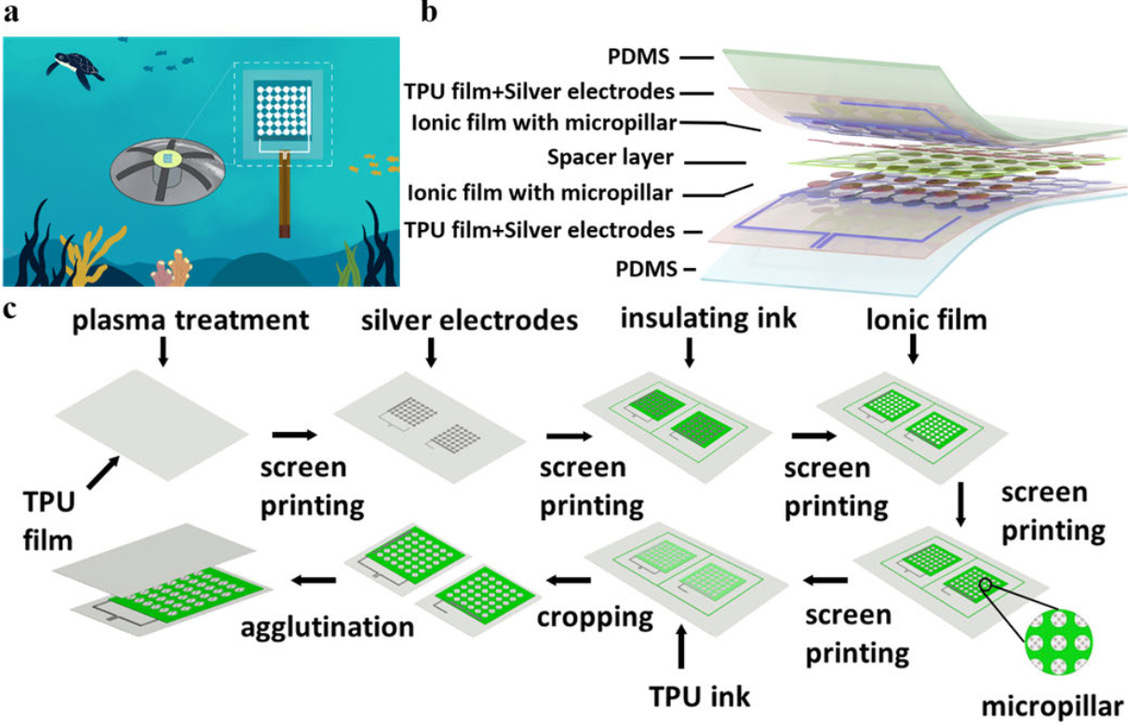
图1:(a) 传感器在海洋中的应用。(b) 传感器的爆炸图。(c) 传感器的制备过程。
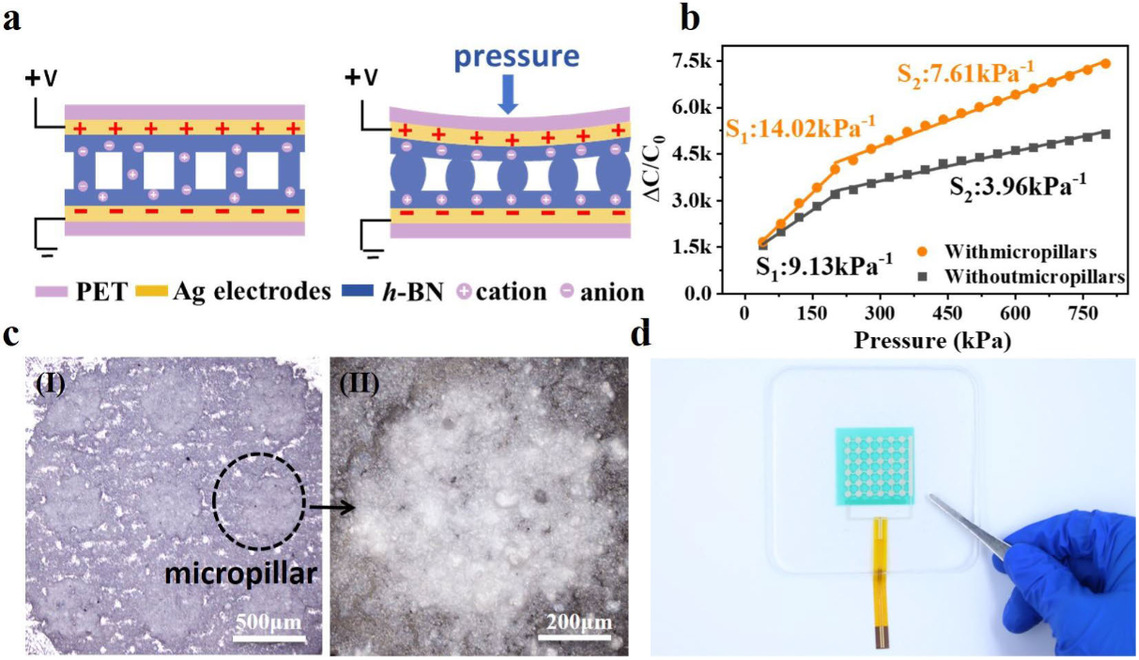
图2:(a) 传感机制。(b) 有无微柱结构的传感器灵敏度对比。(c) 微柱的共聚焦图像。(d) 传感器的光学图像。
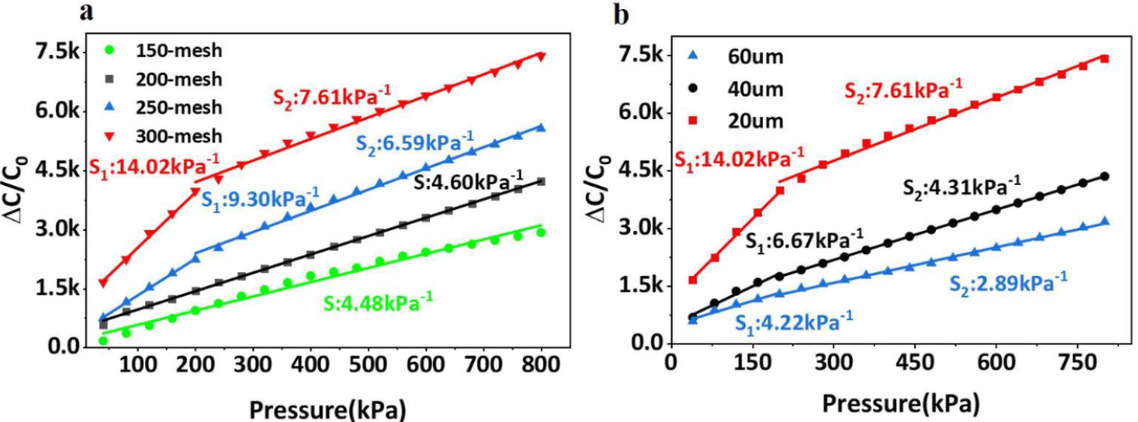
图3 (a) 不同目数丝网制备的传感器的电容变化。(b) 不同间隔层厚度的传感器的电容变化。
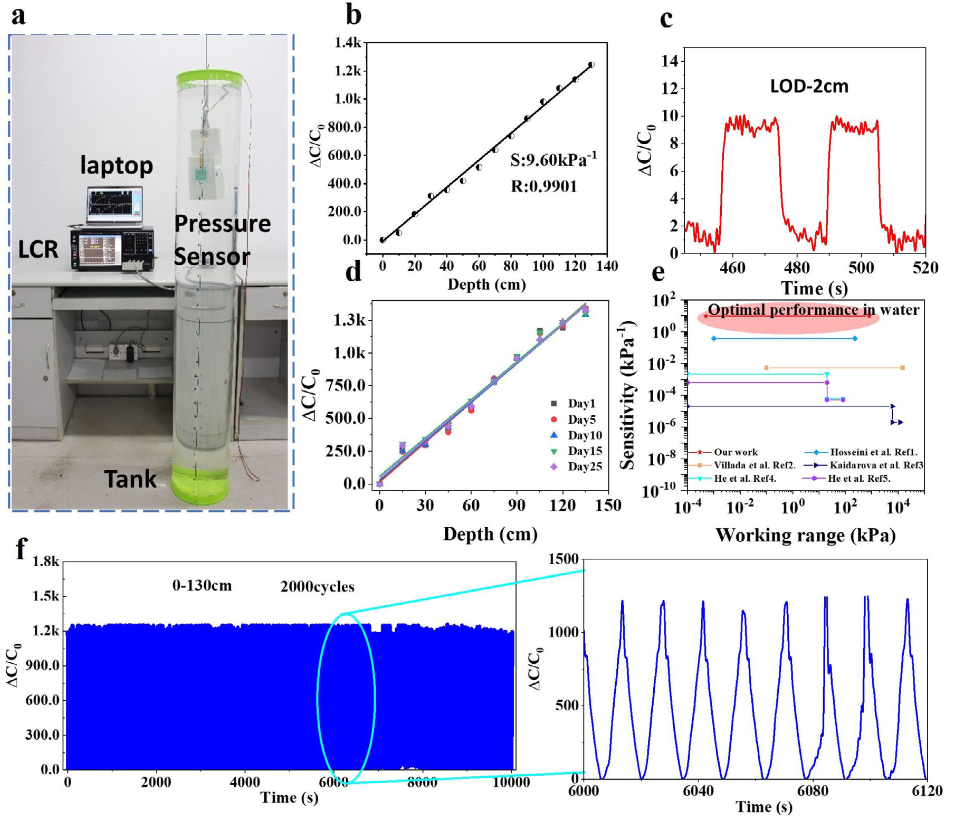
图4:(a) 传感器在水中的测试。(b) 传感器在水下的灵敏度。(c) 传感器的检测限(LOD)。(d) 传感器长时间浸水后的灵敏度变化。(e) 传感器性能对比。(f) 在水中的长期耐久性测试。
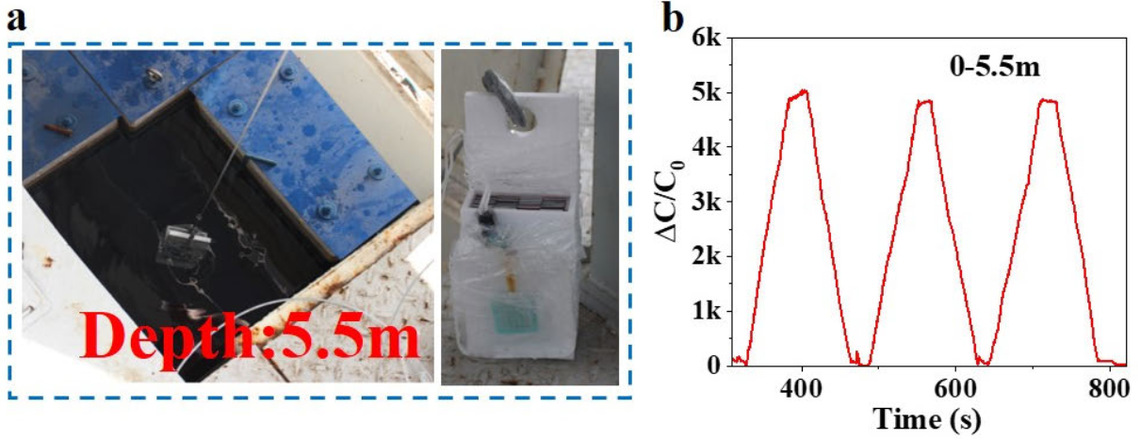
图5:(a) 在深水池中的测试。(b) 传感器在5.5米深度处的电容响应。
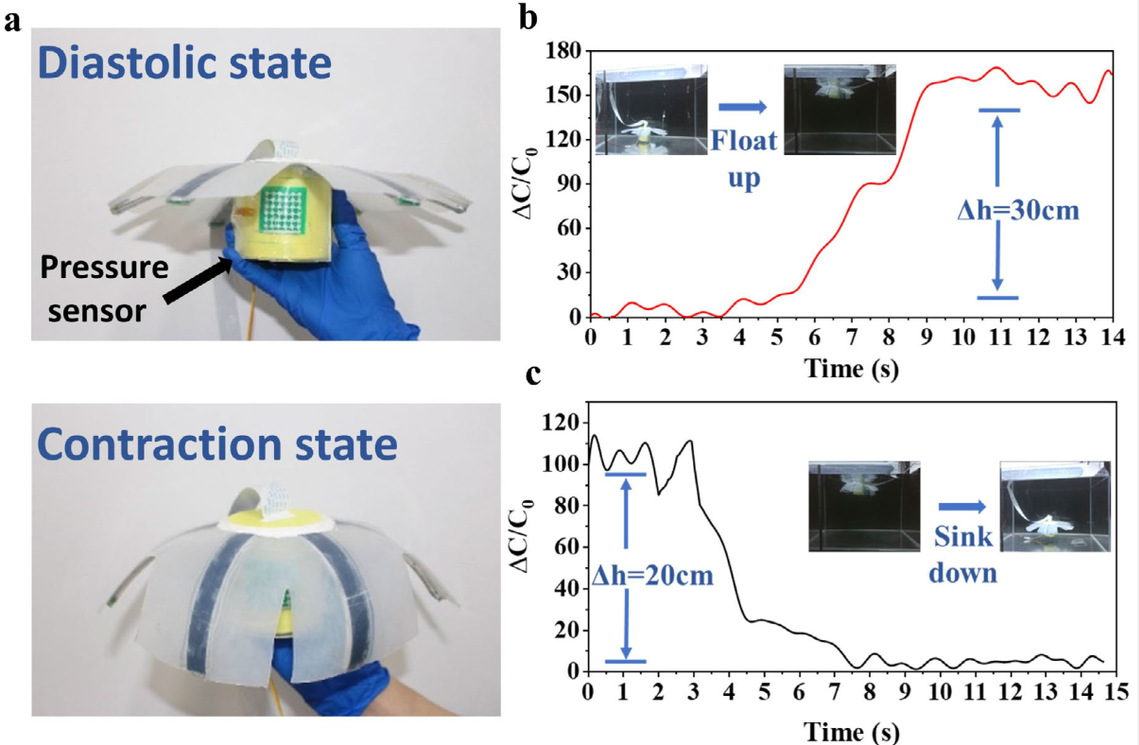
图6(a) 水母机器人在舒张状态和收缩状态。(b) 水母机器人上升时的电容响应。(c) 水母机器人下降时的电容响应。