微信公众号
山东省智能感知芯片与系统重点实验室

作为靶向递送与精准治疗的重要微尺度智能平台,磁控微型机器人集群在复杂血管、组织间隙及病灶区域递送等生物医学场景中展现出重要应用潜力。当前,微型机器人集群普遍面临功能性不足、体内定位追踪困难与大体积集群自动化操控难度高等技术瓶颈。为此,山东省智能感知芯片与系统重点实验室李俊漾副教授与温琦教授团队,联合长三角量子科技产业创新中心郑留帅高级工程师团队、北京大学第三医院王程副主任医师团队,提出了一种基于小球藻模板的可降解自荧光磁控微型机器人集群构建与磁镊自动驱动方法。该研究不仅为功能化微型机器人集群的可控组装与导航提供了新思路,也充分展现了小球藻磁控微型机器人集群在靶向递送与精准治疗领域的应用前景。相关研究工作以“Automated Actuation of Biodegradable and Self-Fluorescent Chlorella Swarms Using Magnetic Tweezers”为题发表在Small上,苏广飞、郑留帅、王程以及王帅达为共同第一作者。
本研究以天然小球藻为生物模板,通过固定、酸化与磁控溅射工艺,在直径约为3.4 μm的小球藻表面构建约40 nm铁磁层,制得磁控小球藻微型机器人,最大磁化值可达76 memu,能稳定响应外部磁场并形成磁性小球藻群(以下简称MCS)(见图1、图 2)。相较于传统微型机器人,小球藻内源叶绿素可产生稳定红色自荧光,无需外源标记即可实现集群位置识别与运动追踪;同时,其可降解特性能优异:在NaOH环境中15天降解率超过90%,在PBS环境中60天降解率超过60%(见图 2、图 3)。细胞活性实验显示第5天细胞活力仍达1.0232,溶血实验中溶血率低于1%,低细胞毒性且血液相容性良好(见图 3)。
针对大体积MCS液体驱动难题,团队设计永磁体旋转式磁镊操控系统,通过强磁场梯度实现MCS的组装、解聚与路径导航(见图 4、图 5),有效工作空间为60 mm × 60 mm × 20 mm。实验确定最优操控参数:当f = 4 Hz、H = 22 mm,此时集群组装效果最佳、运动速度最快;调整参数还能实现集群可控分散(见图 5、图 6)。系统采用开环路径规划,可驱动集群沿预设轨迹自动运动,解决了常规电磁系统驱动效率低的痛点。
为进一步验证系统的实际应用能力,团队构建了玻璃基底、组织基底、正弦通道、微迷宫等多种模拟场景。实验结果显示,MCS可在玻璃、组织基底沿预设轨迹稳定运动,在正弦通道、微迷宫、斜坡通道中递送效率超95%(最高达97.7%)(见图 7)。在流动PBS和牛血清环境下能稳定通过螺旋通道;在真实关节软骨碎片上,可于粗糙表面运动并精准抵达缺损区域,在局部靶向递送、关节疾病治疗及精准微创治疗中的重要应用价值(见图 8)。
论文链接:
https://doi.org/10.1002/smll.202408407
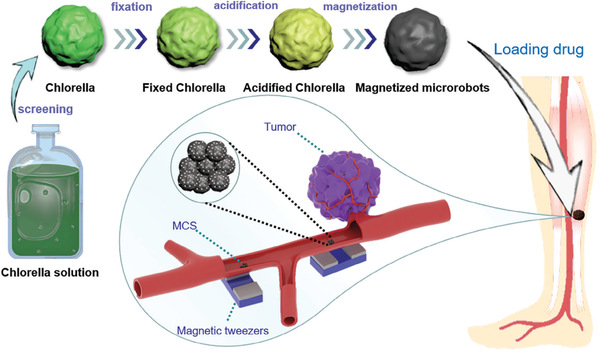
图 1 磁控小球藻微型机器人制备流程与靶向递送应用示意图。小球藻经固定、酸化和磁化处理后形成磁性小球藻群,可在磁镊系统驱动下向目标区域运动。MCS,磁性小球藻群。
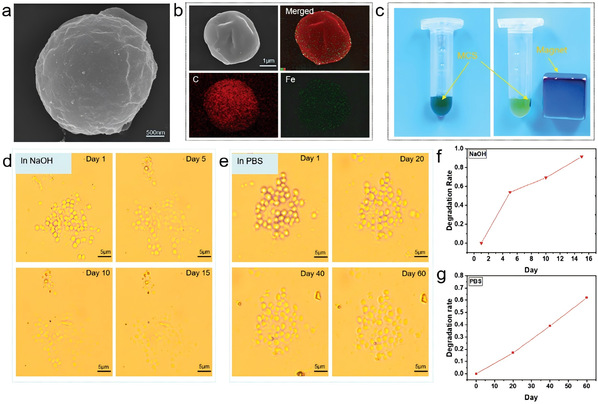
图 2 磁控小球藻微型机器人的结构表征与降解性能。(a) 小球藻的扫描电镜图像。(b) 磁控小球藻微型机器人的元素分布图,显示C和Fe元素分布。(c) 永磁体作用下磁控小球藻微型机器人被吸引至靠近磁体一侧。(d-e) 小球藻在NaOH和PBS环境中逐渐降解。(f-g) 小球藻在NaOH和PBS环境中的降解率。
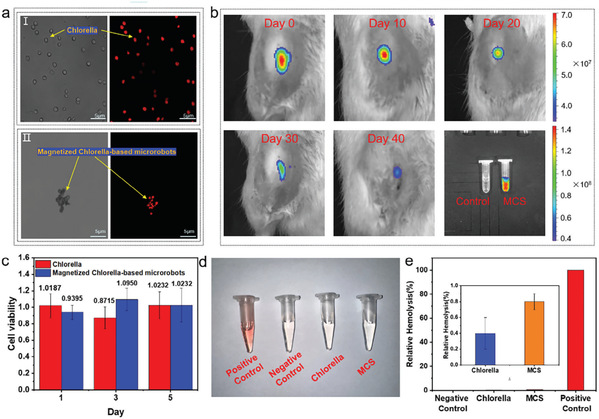
图 3 磁性小球藻群的自荧光特性与生物相容性。(a) 小球藻和磁控小球藻微型机器人的自荧光表征。(b) 磁性小球藻群在小鼠体内40天内的自发荧光强度变化及体外荧光强度。(c) 小球藻与磁控小球藻微型机器人的细胞活性实验。(d) 红细胞与生理盐水、含小球藻样品、含MCS样品和蒸馏水共同孵育后的离心结果。(e) 四组样品的溶血率。MCS,磁性小球藻群。
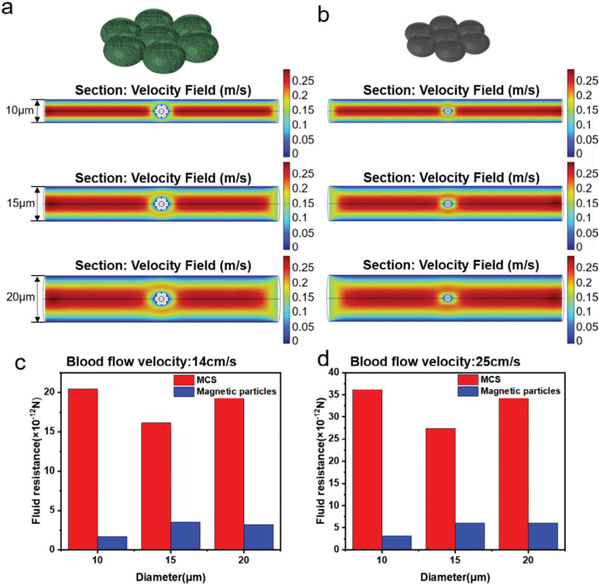
图 4 功能化磁性小球藻群与磁性颗粒群的COMSOL仿真分析。(a) MCS的速度场。(b) 磁性颗粒群的速度场。(c-d) 血流速度分别为14 cm s-1和25 cm s-1时两种结构受到的流体阻力。MCS,磁性小球藻群。
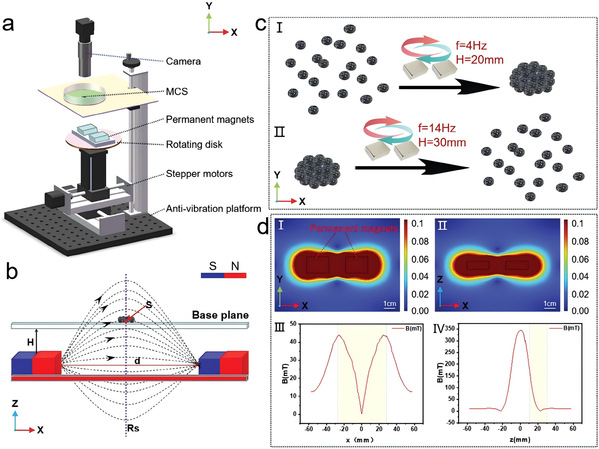
图 5 磁镊系统设计与磁场表征。(a) 磁镊系统示意图。(b) 磁镊工作原理图。(c) 磁性小球藻群的组装与解聚过程。(d) 磁镊系统磁场分布仿真及磁感应强度变化曲线。
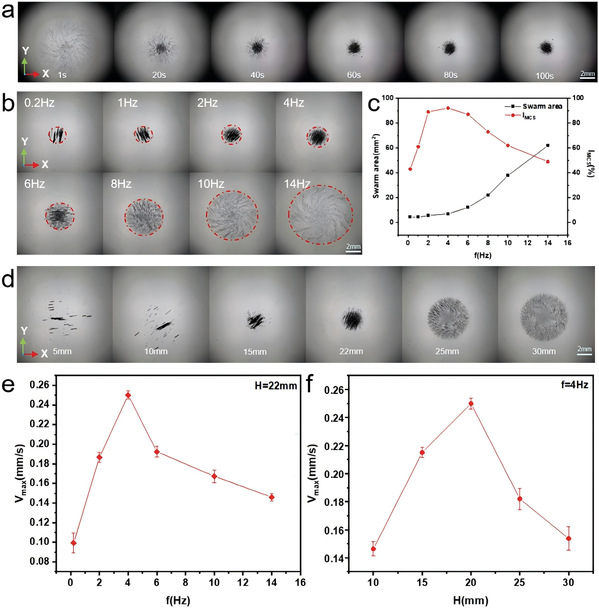
图 6 不同磁场参数下磁性小球藻群的组装效果。(a) MCS组装过程。(b) 不同旋转频率f(0.2-14 Hz)下的MCS组装效果。(c) 不同旋转频率下的组装密度IMCS。(d) 不同垂直距离H(5-30 mm)下的MCS组装效果。(e-f) 不同旋转频率f和不同垂直距离H下MCS的最大速度Vmax。误差线表示标准差(n = 3)。
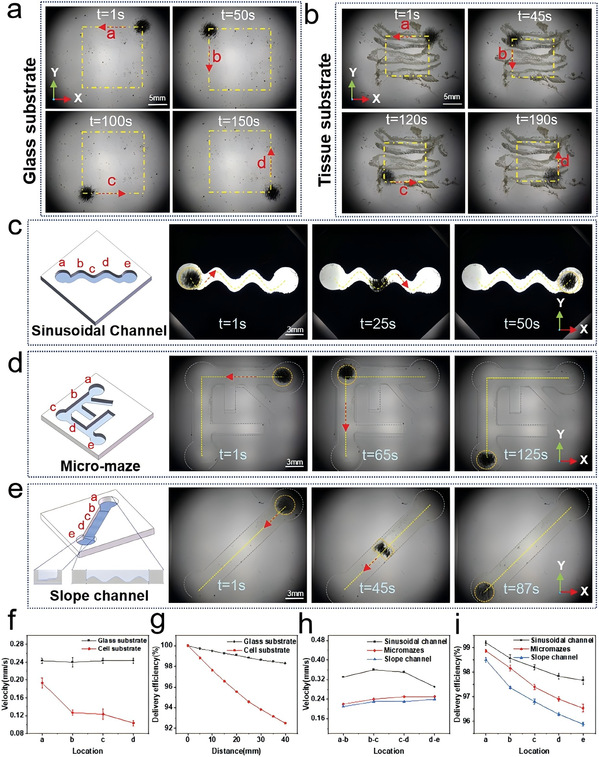
图 7 磁性小球藻群在不同环境中的运动表现。(a-b) MCS在玻璃基底与组织基底上的运动。(c) MCS在正弦狭窄通道中的运动过程。(d) MCS在微迷宫中的运动过程。(e) MCS在斜坡通道中的运动过程。(f) MCS在两种基底上的运动速度。(g) MCS在两种基底上的递送效率。(h) MCS在三种通道中的运动速度。(i) MCS在三种通道中的递送效率。
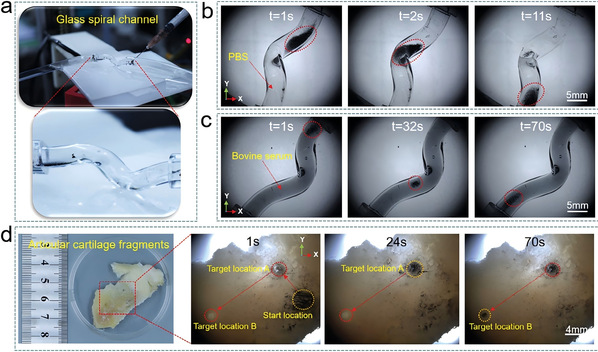
图 8 磁性小球藻群在螺旋通道与真实关节软骨碎片中的运动。(a) 长度为15 mm的螺旋通道。(b-c) MCS在含PBS和牛血清溶液螺旋通道中的运动过程。(d) 关节软骨碎片及MCS在关节软骨表面的运动过程。